中国・北京で「ロボット幼稚園」開業、フィジカルAIのための訓練拠点
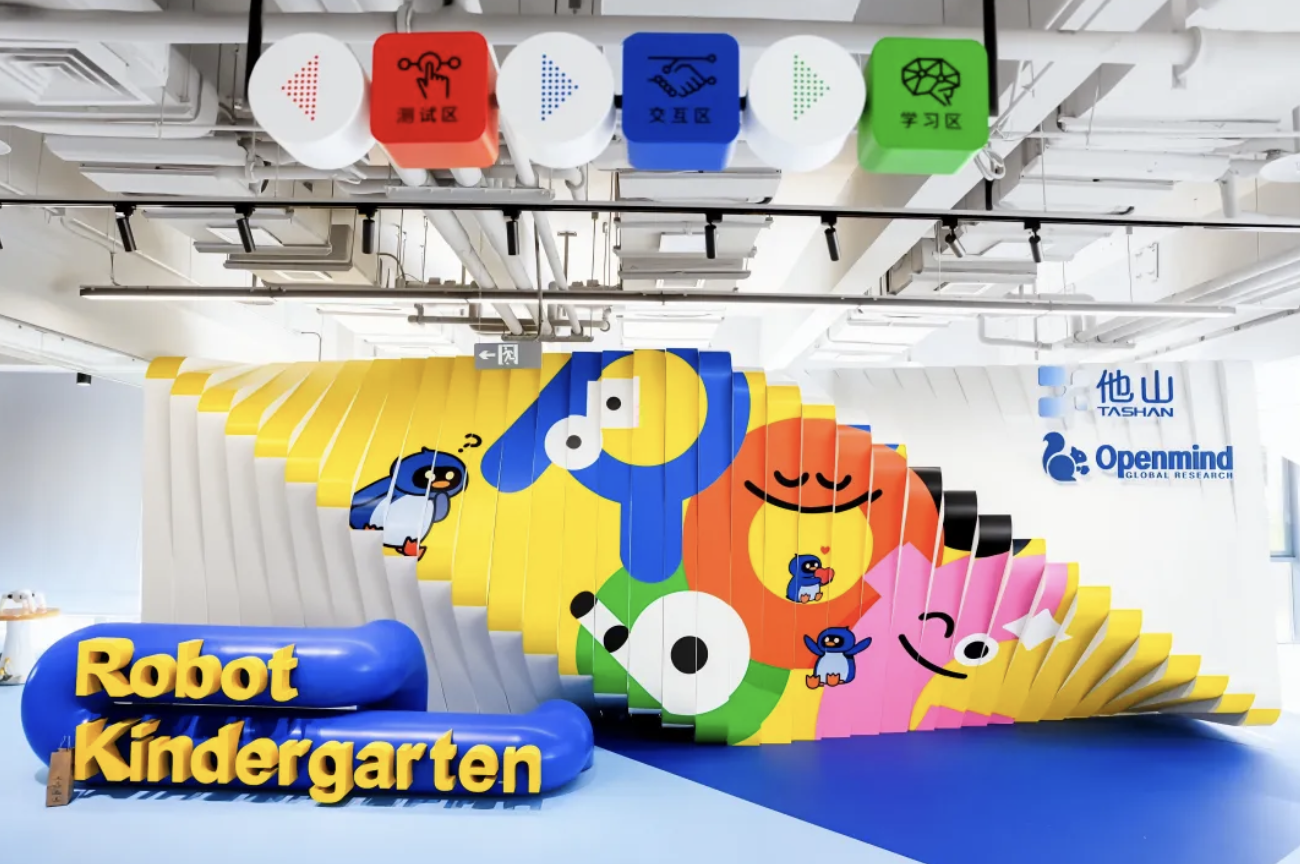
中国北京市石景山区の首鋼園でこのほど、身体性を備えた人工知能(フィジカルAI)の実用化に向けた新たな訓練施設「ロボット幼稚園」が開園した。
同施設は、AI用触覚センサーチップおよびソリューションの開発を手がける北京他山科技(北京市)が、2024年チューリング賞受賞者で「強化学習の父」とも呼ばれるリチャード・サットン氏のチーム「Openmind」と共同で設立したもの。ロボットに現実の物理環境で試行錯誤させる、従来とは異なる訓練方式の確立を目指す。
従来のロボット訓練センターでは、人間による操作の実演データを収集し、ロボットに模倣させる手法が中心だった。これに対し、「ロボット幼稚園」では、テストエリア、学習エリア、インタラクションエリアの三つの機能空間を設置。宇樹科技や加速進化など、異なる形態のロボットを導入し、実際の物理環境で訓練を行う。
ロボットは、周囲を認識し、行動し、その結果からフィードバックを受け、さらに反省と試行錯誤を繰り返す。こうした過程を通じて経験を蓄積し、自律的な知能を段階的に形成することを狙う。
他山科技の侯広東・研究開発担当副社長によると、施設の第1段階では、ロボットの連続稼働時間を延ばし、ハードウエアの損傷を抑えることを目指す。自律充電など、基本的な環境適応能力の獲得も重点課題となる。
その後はアルゴリズムを段階的に高度化し、自己認識、運動制御、物体との相互作用、複数ロボットによる協調作業へと学習範囲を広げる。このプロジェクトが重視するのは、特定のロボットに単一の作業技能を固定的に覚えさせることではない。機種をまたいで応用できる、汎用的な転移学習モデルの構築を目指している。
サットン氏は、「ロボット幼稚園」について、ゼロから1を生み出すための探索だと説明した。これは、英国の数学者アラン・チューリングがかつて示した「子どもの思考を再現し、子どもが自律的に成長するように学習させる」という構想にも通じるという。
人間の実演データに依存する従来の訓練方式には限界がある。ロボットが真に自律的な能力を獲得するには、現実の環境で試行錯誤しながら、運用期間全体を通じて継続的に学習する必要があるとされる。
そのための重要なハードウエア基盤の一つが、触覚電子皮膚だ。ロボットに接触を感じる能力を与え、安全に周囲を探索できるようにする役割を担う。
開園式では、七つの共同研究テーマも発表された。触覚や痛覚の感知メカニズムなど、身体性を備えたロボットにとって重要な技術が研究対象となる。研究チームは、乳幼児が周囲の世界を探索しながら能力を獲得していく過程を再現することで、本格的なフィジカルAIの実用化を促したい考えだ。業界各社に対しても、研究開発や実証に向けた幅広い協力を呼びかけている。